Bezpieczna wysyłka Autoryzowany dealer DJI Serwis i szkolenia UAVO Ponad 13 000 zadowolonych klientów B2B: 607 257 628
Producent: Unitree Kod: 5384

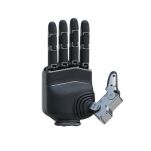
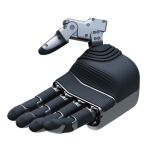
Dłoń Dex5-1 z kamerą RGB do robotów Unitree H2 EDU

★★★★★ ★★★★★
Dodaj recenzję
  • 59 600,00 zł
  • szt.
Dostępność: Na zamówienie
  • Gwarancja Przez 2 lata
  • Zwrot Do 14 dni
Płatności:
  • BLIK
  • Przelewy24
  • PayU
  • Paynow
  • Raty Credit Agricole

Dłoń Dex5-1 do robotów Unitree H2 EDU

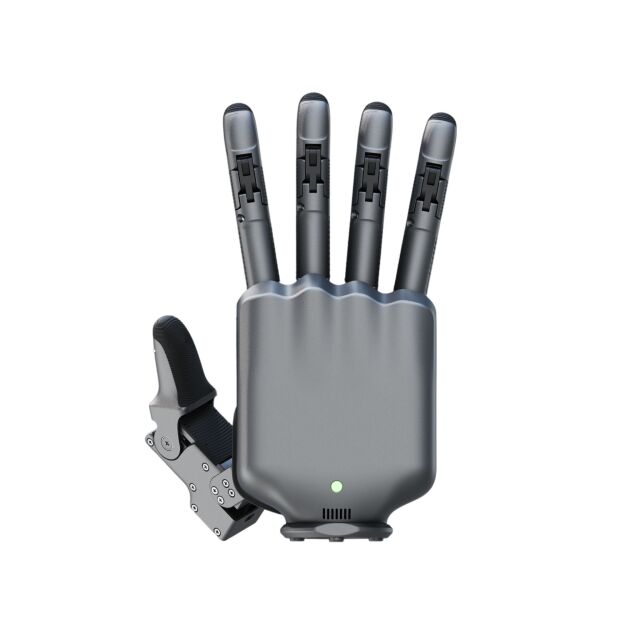
Dłoń Dex5-1 (bez czujników nacisku, z kamerą RGB na nadgarstku) pozwala na manipulację niewielkimi przedmiotami z wykorzystaniem robotów humanoidalnych Unitree H2 EDU. 

Pięciopalczaste dłonie robotyczne Unitree Dex5-1 zostały zaprojektowane z myślą o możliwie najwierniejszym odwzorowaniu budowy ludzkiej dłoni. Pojedyncza dłoń posiada 20 punktów swobody (DoF), na co składa się 16 punktów aktywnych (zasilanych przez napędy elektryczne) i 4 punkty pasywne. Kciuk zawiera 4 punkty aktywne, natomiast pozostałe palce zginają się w 3 punktach aktywnych i jednym pasywnym na każdy palec. Dodatkowo, wspomniane 4 palce mogą się wychylać na boki w zakresie ok. 22°, co poprawia pewność chwytu i dokładniejsze łapanie obiektów o zakrzywionych czy nierównych powierzchniach. Oś obrotu przegubów jest przesunięta możliwie jak najbliżej strony wewnętrznej palców, co minimalizuje szczeliny, a co za tym idzie zapobiega blokowaniu się dłoni na obiekcie.

Układ przeniesienia napędu w dłoniach Dex5-1 opiera się na dwóch technologiach: 12 przegubach kompozytowych sterowanych siłowo, będących autorską technologią Unitree, oraz 4 przegubach wyposażonych w klasyczne przekładnie. Stawy kompozytowe są połączeniem zalet sztywnych cięgien mechanicznych z elastycznością i odpornością na udary układów ścięgnowych.

Uwagi

  1. Oferta przedstawia jedną sztukę, z reguły robot jest wyposażany w dwie sztuki. Zamówienie musi uwzględniać określenie orientacji dłoni (lewa / prawa).
  2. Do korzystania z urządzenia wymagane jest napisanie własnego oprogramowania, oferta zawiera jedynie sprzęt. 


Parametry mechaniczne

Waga 1100g
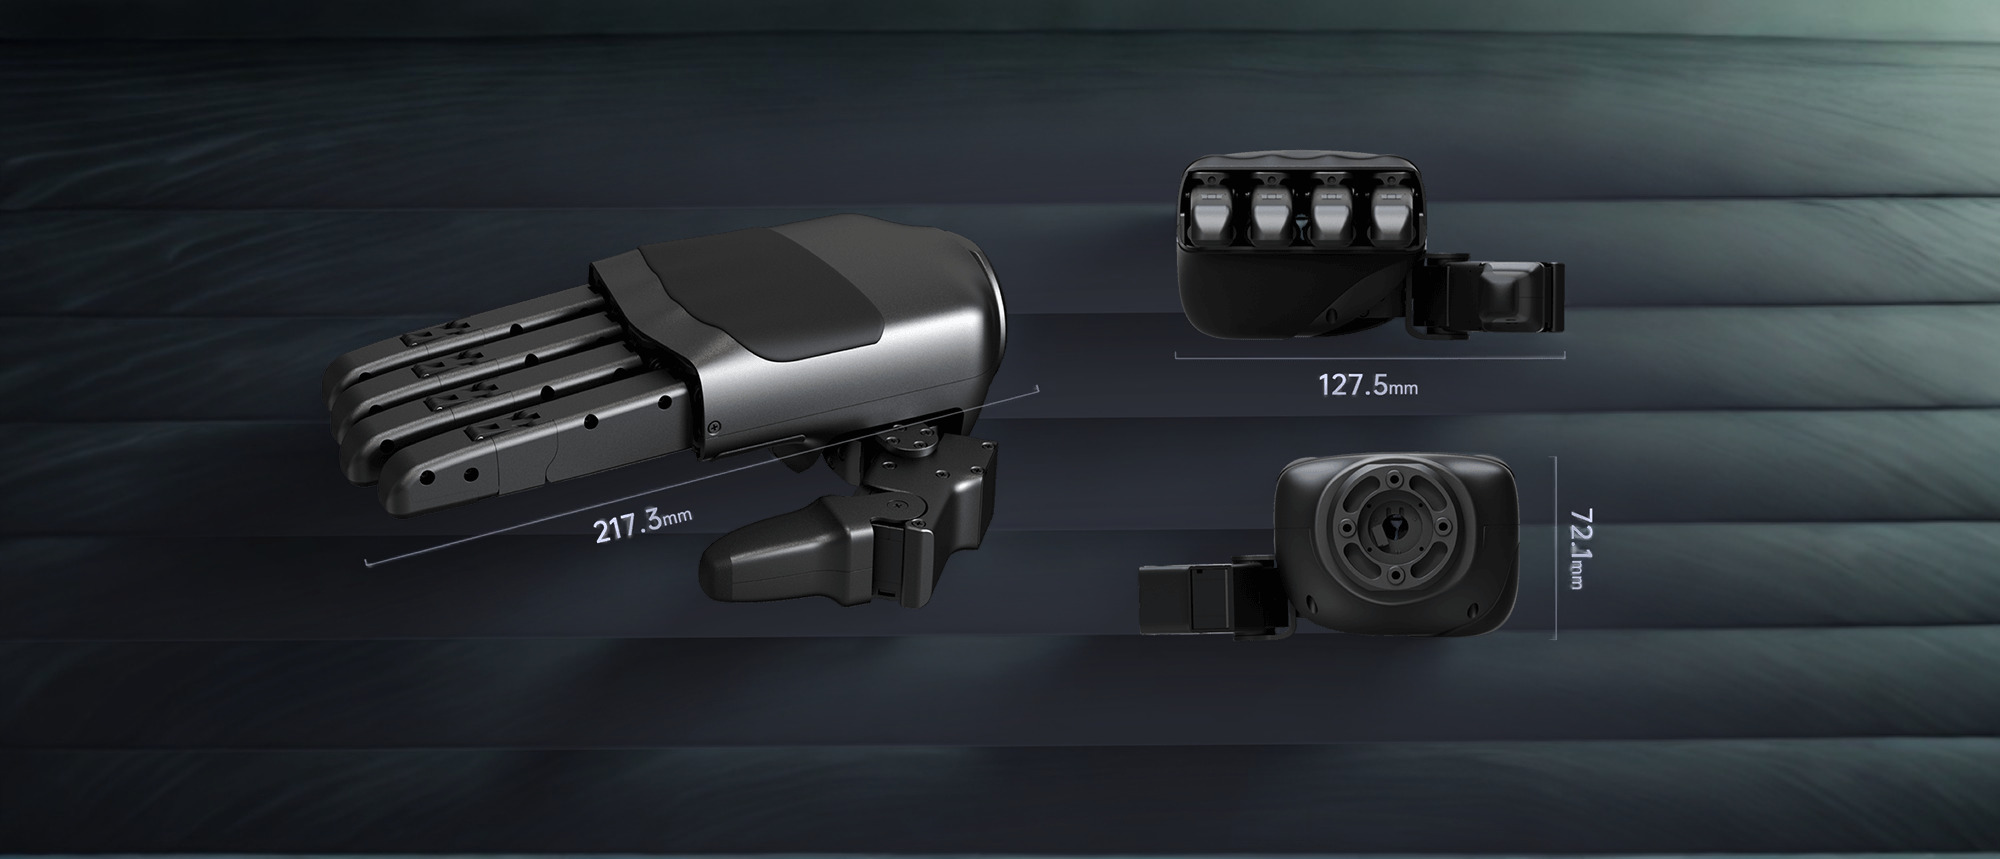
Wymiary ok. 217.3mm x 127.5mm x 72.1mm 
Ilość aktywnych stopni swobody (DoF) 16 (4 w kciuku, 3 w pozostałych palcach)
Mechanizm transmisji 12 przegubów kompozytowych sterowanych siłowo
4 przeguby z klasycznymi przekładniami
Zakres ruchów

Przeguby kciuka:
Przegub 0: -33.5°~39°
Przegub 1: 0°~100°
Przegub 2: 0~110°
Przegub 3: 0~92°

Przeguby pozostałych palców:
Przegub 0: -22°~22°
Przegub 1: 0°~90°
Przegub 2: 0°~95°
Przegub 3: 0°~81° (połączony z przegubem 2)

Odchylenie boczne palców (poza kciukiem) ±22°
Minimalna średnica ściskanego obiektu 10mm
Dokładność pozycjonowania w koniuszku palca ±1mm
Siła nacisku mierzona w koniuszku palca 10N


Parametry elektryczne

Napięcie 24~60V
Prąd spoczynkowy 58V @ 0.2A (zależny od napięcia)
Prąd maksymalny 58V @ 4A
Interfejs komunikacyjny USB 2.0
Temperatura pracy -20°C ~ +60°C
Maksymalny udźwig
(temp. pokojowa, wnętrze dłoni skierowane do dołu, zacisk na cylindrycznym, twardym obiekcie o średnicy podstawy 5cm)
3.5kg
Maksymalny udźwig
(temp. pokojowa, wnętrze dłoni skierowane w bok, zacisk na cylindrycznym, twardym obiekcie o średnicy podstawy 5cm)
4.5kg


Parametry oprogramowania

Częstotliwość komunikacji 1000Hz
Ilość bajtów w pełnym pakiecie Nadajnik:1234 bajtów
Odbiornik:1270 bajtów
Odczyt parametrów  Tryb pracy przegubu, pozycja przegubu, prędkość obrotowa przegubu, moment obrotowy przegubu, temperatura przegubu, napięcie i prąd, dane z modułu IMU
Kontrola parametrów Tryb pracy przegubu, pozycja przegubu, prędkość obrotowa przegubu, współczynnik sztywności przegubu, współczynnik tłumienia przegubu

Polecane produkty

arrowcartclosephonesearchsettingsshieldstartruckuser