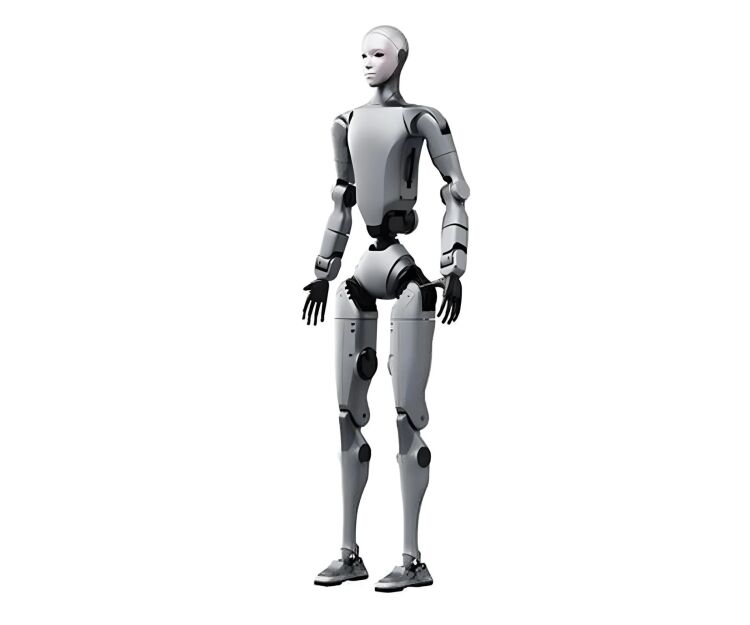
Unitree H2 to robot humanoidalny ważący ok. 70 kilogramów i mierzący 182 centymetry. Robot jest wyposażony w 31 punktów swobody (ruchomych przegubów) z mocnymi silnikami - maksymalny moment obrotowy dla nogi wynosi 360 Nm, a dla ramienia to 120 Nm. Urządzenie jest wykonane z wysokiej jakości materiałów i posiada smukłą, elegancką budowę. Konstrukcję wspierają zaawansowane algorytmy, imitujące płynne, ludzkie ruchy. Całości ludzkiej budowy dopełnia atrapa twarzy.
Model Unitree H2 EDU posiada możliwość montażu robotycznych dłoni, drugą podstawową jednostkę obliczeniową (Intel Core i7) oraz opcjonalny, dodatkowy moduł Jetson AGX Thor o mocy obliczeniowej 2070 TOPS.
Wersja Smart B wyposażona jest również w dwie dłonie Dex3-1 (7 DoF x2, bez czujników dotyku).
Robot humanoidalny Unitree H2 jest wykonany z m.in. aluminium lotniczego, stopu tytanu i wysokiej jakości tworzyw. Zastosowano tutaj silniki synchroniczne z magnesem trwałym, charakteryzujące się niską bezwładnością i wysoką prędkością oraz przemysłowe łożyska walcowe krzyżowe (wysoka precyzja i obciążenia). Silniki cechują się wysokim momentem obrotowym - 360 Nm dla nóg i 120 Nm dla ramion. Ramiona posiadają maksymalny udźwig wynoszący 15 kilogramów, a domyślna wartość to 7 kilogramów.
Unitree H2 został zaprojektowany tak, aby jak najbardziej imitować ludzką budowę. Całość jest smukła i opływowa, a za atrapą twarzy znajduje się podwójny sensor optyczny, pełniący funkcję “oczu”. Za płynność ruchów odpowiada 31 punktów swobody - po 6 w nogach, po 7 w ramionach, 3 w pasie i 2 szyi. Duży mechaniczny zakres ruchów w połączeniu z zaawansowanymi algorytmami sprawia, że robot cechuje się niezwykłą płynnością i elegancją.
Za zasilanie robota Unitree H2 odpowiada akumulator o pojemności 15000 mAh o maksymalnym napięciu 75,6 V i ok. 3 godzin czasu pracy. Unitree H2, oprócz podwójnego sensora optycznego, posiada na wyposażeniu mikrofon, głośnik, a także moduły WiFi 6 i Bluetooth 5.2. Za obsługę podstawowych funkcji robota odpowiada jednostka obliczeniowa PC1 na bazie procesora Intel Core i5. Opcjonalnie, wersja EDU może posiadać też jednostkę Nvidia Jetson AGX Thor o mocy obliczeniowej 2070 TOPS, przeznaczoną do obsługi oprogramowania pisanego przez użytkowników.
Model
Unitree H2 EDU
Unitree H2 Plus
Wymiary (wys. x szer. x gł., pozycja stojąca)
1820 x 456 x 218mm
1820 x 456 x 218mm
Waga (z akumulatorem)
Ok. 70 kg
Ok. 70 kg
Punkty swobody (ruchome przeguby)
31
31
Punkty swobody (noga)
6
6
Punkty swobody (ramię)
7
7
Punkty swobody (talia)
3
3
Punkty swobody (głowa)
2
2
Dłonie z możliwością manipulacji
Opcjonalnie, różne modele
Opcjonalnie, różne modele
Atrapa twarzy
Tak
Tak
Łożyska
Przemysłowe łożyska walcowe krzyżowe (wysoka precyzja i obciążenia)
Przemysłowe łożyska walcowe krzyżowe (wysoka precyzja i obciążenia)
Silniki
Silniki synchroniczne z magnesem trwałym (niska bezwładność, wysoka prędkość)
Silniki synchroniczne z magnesem trwałym (niska bezwładność, wysoka prędkość)
Maks. moment obrotowy silnika (ramię)
120 Nm
120 Nm
Maks. moment obrotowy silnika (noga)
360 Nm
360 Nm
Udźwig ramienia
Maksymalny: 15 kg, domyślnie: 7 kg
Maksymalny: 15 kg, domyślnie: 7 kg
Długość nogi
1045mm
1045mm
Długość ramienia
690mm
690mm
Materiał
Aluminium lotnicze, stop tytanu i wysokiej jakości tworzywa
Aluminium lotnicze, stop tytanu i wysokiej jakości tworzywa
System chłodzenia
Lokalne chłodzenie powietrzem
Lokalne chłodzenie powietrzem
Typ zasilania
Akumulator litowy
Akumulator litowy
Pojemność akumulatora
15Ah (0.972KWh)
15Ah (0.972KWh)
Napięcie akumulatora
75.6 V
75.6 V
Podstawowa moc obliczeniowa
PC1:Intel Core i5(podstawowe funkcje robota)
PC2:Intel Core i7(oprogramowanie własne)
PC1:Intel Core i5(podstawowe funkcje robota)
PC2:Intel Core i7(oprogramowanie własne)
Czujnik
Podwójny czujnik optyczny o wysokim polu widzenia
Podwójny czujnik optyczny o wysokim polu widzenia wyższej rozdzielczości
Interakcja głosowa
Zestaw mikrofonów, głośnik
Zestaw mikrofonów, głośnik
WiFi 6 、Bluetooth 5.2
Tak
Tak
Dodatkowy moduł obliczeniowy
Jetson AGX Thor (2070 TOPS) (opcjonalnie)
Jetson AGX Thor (2070 TOPS)
Akumulator typu Quick Release
Tak
Tak
Ładowarka
Tak
Tak
Aparatura sterująca
Tak
Tak
Czas pracy na akumulatorze
Ok. 3 godziny
Ok. 3 godziny
Aktualizacje OTA
Tak
Tak
Otwarte oprogramowanie
Tak
Tak
Interfejsy
Numer
Interfejs
Skrót
Opis
[1]
GXT30(2)-M
VB AT+485
54–75.6V/10A (napięcie różni się z zależności od stopnia naładowania akumulatora) / 10 A Wyjście zasilania akumulatora (bezpośrednie połączenie z akumulatorem) + komunikacja RS-485 (do PC2)
[2]
GXT30(2)-M
24V+CAN
24 V / 10 A wyjście zasilania + CAN (do PC2)
[10]
GXT30(2)-M
12V+485
12 V / 10 A wyjście zasilania + komunikacja RS-485 (do PC2)
[11]
GXT30(2)-M
24V+CAN
24 V / 10 A wyjście zasilania + CAN (do PC2)
[3]
USB-C
USB-C
Wsparcie dla hosta USB 3.0, DP 1.4, PD 3.0 (połączenie tylko do PC2)
[4]
USB-C
USB-C
Wsparcie dla hosta USB 3.0, 5 V / 2 A wyjście zasilania (połączenie do PC2 gdy PC3 nie jest dostępny); Opcjonalnie: Wsparcie dla hosta USB 3.0, DP 1.4, PD 3.0 (tylko gdy PC3 jest zainstalowany; połączenie do PC3
[5]
USB-C
USB-C
Wsparcie dla hosta USB 3.0, 5 V / 2 A wyjście zasilania (połączenie do PC2 gdy PC4 nie jest dostępny) Opcjonalnie: Wsparcie dla hosta USB 3.0, DP 1.4, PD 3.0 (tylko gdy PC4 jest zainstalowany; połączenie do PC4)
[6]
GMSL
GMSL
Wejście Video (tylko z zainstalowanym PC3; połączenie tylko do PC3)
[7]
USB-C
USB-C
Wsparcie dla hosta USB 3.0, 5 V / 2 A wyjście zasilania (połączenie tylko do PC2)
[8]
USB-C
USB-C
Wsparcie dla hosta USB 3.0, 5 V / 2 A wyjście zasilania (połączenie do PC2 gdy nie ma PC3; połączenie do PC3 gdy PC3 jest dostępny)
[9]
USB-C
USB-C
Wsparcie dla hosta USB 3.0, 5 V / 2 A wyjście zasilania (połączenie do PC2 gdy nie ma PC4; połączenie do PC4 gdy PC4 jest zainstalowany)
[12]
RJ45
1000 BASE-T
Gigabit Ethernet (połączenie z segmentem sieci 192.168.123.x)
[15]
RJ45
1000 BASE-T
Gigabit Ethernet (połączenie z segmentem sieci 192.168.124.x)
[13]
Złącze Board-to-Wire
Interfejs dłoni
Standardowo: 24 V / 10 A wyjście zasilania + RS-485 (do PC2) + USB 2.0 (do PC1); Opcjonalnie: 24 V / 10 A wyjście zasilania + Ethernet 100 Mb/s (do segmentu sieci 192.168.123.x)
[14]
Złącze Board-to-Wire
Interfejs dłoni
Standardowo: 24 V / 10 A wyjście zasilania + RS-485 (do PC2) + USB 2.0 (do PC1); Opcjonalnie: 24 V / 10 A wyjście zasilania + Ethernet 100 Mb/s (do segmentu sieci 192.168.123.x)
Jednostki obliczeniowe
Parametr
Podstawowa kontrola (PC1)
Dodatkowe oprogramowanie (PC2)
Model CPU
Intel Core i5
Intel Core i7
Ilość rdzeni
10
10
ilość wątków
12
12
Maks. podkręcenie taktowania
4.40 GHz
4.70 GHz / 4.80 GHz
Pamięć
8 GB
16 GB / 32 GB
Typ pamięci
LPDDR5 5200 MT/s (Dual-channel)
LPDDR5 5200 MT/s (Dual-channel)
Cache
12 MB Intel® Smart Cache
12 MB Intel® Smart Cache
Dysk
500 GB lub więcej
500 GB lub więcej
Intel® Image Processing Unit
Brak
6.0
GPU
Intel® Iris® Xe Graphics
Intel® Iris® Xe Graphics
Maks. taktowanie GPU
1.20 GHz
1.20 GHz
Gaussian & Neural Accelerator
3.0
3.0
Intel® Deep Learning Boost
Obsługa
Obsługa
Intel® Adaptix™
Obsługa
Obsługa
Intel® Hyper-Threading
Obsługa
Obsługa
Zestaw instrukcji
64-bit
64-bit
OpenGL
4.6
4.6
OpenCL
3.0
3.0
DirectX
12.1
12.1
Adres IP
Niedostępny z zewnątrz
192.168.123.162
Parametr
Dodatkowe oprogramowanie(PC3)
Dodatkowe oprogramowanie(PC4) (opcjonalnie)
Moduł obliczeniowy
Jetson Thor(T5000)
Jetson Orin NX(16GB)
moc obliczeniowa AI
2070 TFLOPS (FP4)
100 TOPS
GPU
2560-core NVIDIA Blackwell GPU z rdzeniami Tensor 5-tej generacji Multi-Instance GPU (MIG) z 10 TPC
1024-core NVIDIA Ampere GPU z 32 rdzeniami Tensor
Maks. taktowanie GPU
1.57 GHz
918 MHz
CPU
14-core Arm® Neoverse®-V3AE 64-bit CPU 1 MB L2 cache na rdzeń 16 MB shared system L3 cache
Te pliki cookie są niezbędne do działania strony i nie można ich wyłączyć. Służą na przykład do utrzymania zawartości koszyka użytkownika. Możesz ustawić przeglądarkę tak, aby blokowała te pliki cookie, ale wtedy strona nie będzie działała poprawnie. Te pliki cookie pozwalają na identyfikację np. osób zalogowanych.
Zawsze aktywne
Analityczne pliki cookie
Te pliki cookie pozwalają liczyć wizyty i źródła ruchu. Dzięki tym plikom wiadomo, które strony są bardziej popularne i w jaki sposób poruszają się odwiedzający stronę. Wszystkie informacje gromadzone przez te pliki cookie są anonimowe.
Reklamowe pliki cookie
Reklamowe pliki cookie mogą być wykorzystywane za pośrednictwem naszej strony przez naszych partnerów reklamowych. Służą do budowania profilu Twoich zainteresowań na podstawie informacji o stronach, które przeglądasz, co obejmuje unikalną identyfikację Twojej przeglądarki i urządzenia końcowego. Jeśli nie zezwolisz na te pliki cookie, nadal będziesz widzieć w przeglądarce podstawowe reklamy, które nie są oparte na Twoich zainteresowaniach.
Nasza strona korzysta z usług Google, takich jak Google Analytics i Google Ads. Aby dowiedzieć się więcej o tym, jak Google wykorzystuje dane z naszej strony, zapoznaj się z polityką prywatności i warunkami Google.
Wysyłanie danych związanych z reklamami
Zgadzam się na wysyłanie danych związanych z reklamami do Google.
Reklamy spersonalizowane Google
Zgadzam się na używanie reklam spersonalizowanych. Reklamy te są dostosowywane do konkretnych preferencji, zachowań i cech użytkownika. Google zbiera dane na temat aktywności użytkownika w internecie, takie jak wyszukiwania, przeglądane strony internetowe, kliknięcia i zakupy online, aby lepiej zrozumieć jego zainteresowania i preferencje.


 Gwarancja
Przez 2 lata
 Zwrot
Do 14 dni